IS220PPROH1A یک جزء حیاتی در سیستم کنترل Mark VIe جنرال الکتریک است که نشان دهنده یک مدل خاص از بسته ورودی/خروجی محافظ توربین پشتیبان (PPRO) است. این ماژول برای ارائه عملکردهای حفاظت اضافی مستقل از سیستم کنترل اصلی طراحی شده است و از اجرای قابل اعتماد عملیات حیاتی ایمنی مانند حفاظت از سرعت بیش از حد توربین و بررسی های همگام سازی ژنراتور در صورت خرابی کنترل اولیه اطمینان حاصل می کند. PPROH1A دارای یک برد پردازنده BPPB است که قابلیت اطمینان بالا و عملکرد در زمان واقعی مناسب برای انواع مختلف توربین از جمله توربین های گاز و توربین های بخار را ارائه می دهد. طراحی آن با استانداردهای کنترل صنعتی مطابقت دارد و عملکرد پایدار را در محیط های خشن، با محدوده دمایی 30- تا 65 درجه سانتی گراد تضمین می کند.
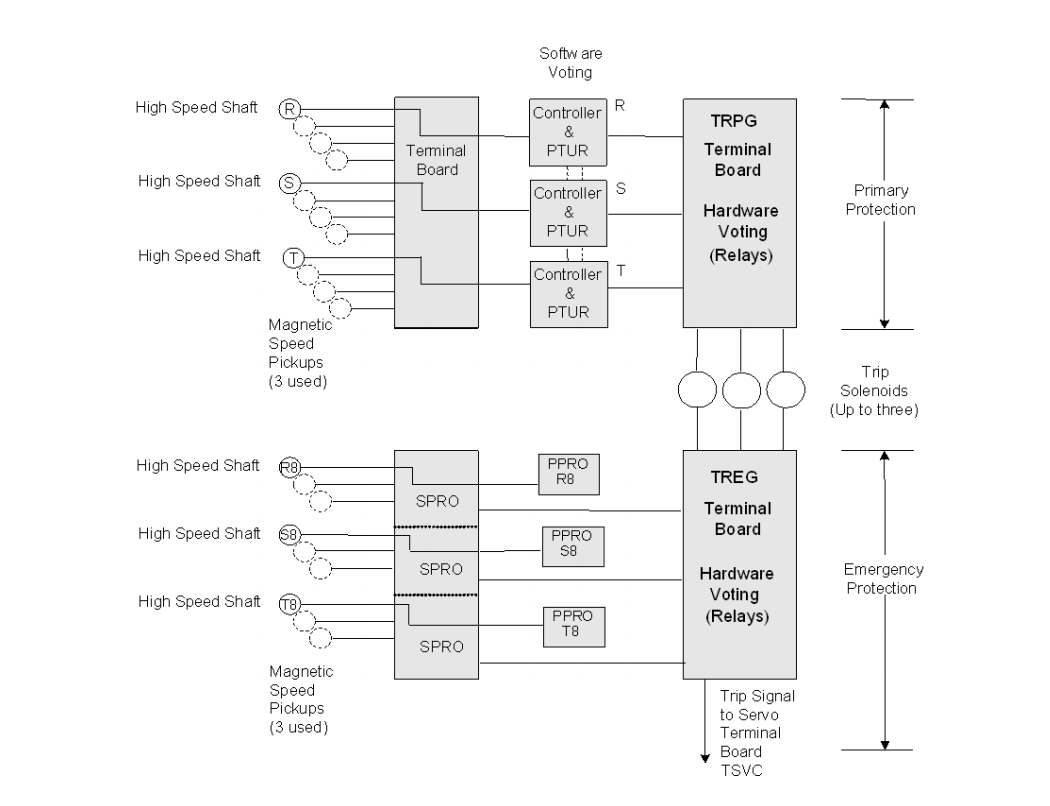
IS220PPROH1A معمولاً در پیکربندی Triple Modular Redundant (TMR) مستقر میشود و با بردهای ترمینال SPRO، TPROH#C یا TREA کار میکند. از طریق کابل هایی با اتصالات پین DC-37 به تخته های سفر اضطراری (به عنوان مثال، TREG، TREL، TRES) متصل می شود. این ماژول همچنین از ارتباطات اترنت (IONet) برای نظارت بر وضعیت و تبادل داده با کنترل کننده اصلی پشتیبانی می کند. به عنوان هسته سیستم حفاظت پشتیبان، PPROH1A دارای قابلیتهای تشخیص بیش از حد بر اساس سختافزار و سیستمافزار است و عملکردهای تشخیصی و نظارتی متعددی را ادغام میکند. این تضمین می کند که سیستم می تواند به سرعت به ناهنجاری ها پاسخ دهد، از آسیب تجهیزات یا حوادث ایمنی جلوگیری کند.
شرح عملکرد دقیق
IS220PPROH1A چندین عملکرد حفاظتی کلیدی را فراهم می کند که نظارت بر سرعت، قضاوت منطقی، کنترل رله و تعامل با سیستم کنترل اصلی را پوشش می دهد. توابع اصلی آن به تفصیل در زیر آمده است:
1. حفاظت از سرعت بیش از حد
حفاظت از بیش از حد سرعت یکی از عملکردهای اصلی IS220PPROH1A است. این ماژول سه سیگنال سرعت را از پیکاپ های مغناطیسی (MPU) دریافت می کند که مربوط به شفت های فشار بالا (HP)، فشار متوسط (IP) و فشار پایین (LP) است. تشخیص بیش از حد سرعت هم در سخت افزار و هم در سیستم عامل اجرا می شود. حفاظت از سرعت بیش از حد سخت افزاری کاملاً مبتنی بر مدارهای منطقی قابل برنامه ریزی، مستقل از نرم افزار، با زمان پاسخگویی کمتر از 60 میلی ثانیه است. نقطه تنظیم آن (OSHW_Setpoint) فقط در هنگام روشن شدن ماژول بارگذاری می شود و حتی در صورت خرابی سیستم عامل، عملکرد مؤثر را تضمین می کند. یک سفر با سرعت بیش از حد سخت افزاری به دو دور متوالی شفت نیاز دارد تا از نقطه تنظیم فراتر رود و از سفرهای نادرست جلوگیری شود.
حفاظت از سرعت بیش از حد سفتافزار بر اساس محاسبات پردازنده است و از تنظیم پویای تنظیم پویا پشتیبانی میکند. کاربران می توانند آستانه سرعت بیش از حد را از طریق پارامترهای پیکربندی تنظیم کنند و هر دو حالت تست آنلاین و آفلاین پشتیبانی می شوند. علاوه بر این، در حالی که پیکربندی PPROH1A ممکن است شامل پارامترهایی برای ویژگی 'Rate-Based Overspeed' (RBOS) باشد، مهم است که توجه داشته باشید که عملکرد RBOS در خود سختافزار PPROH1A پشتیبانی نمیشود. این ویژگی فقط در مدل PPROS1B موجود است. اگر RBOS در پیکربندی PPROH1A فعال باشد، سیستم خطایی ایجاد میکند و از آنلاین شدن ماژول جلوگیری میکند.
2. تشخیص شتاب و کاهش سرعت
این ماژول نرخ تغییر سرعت (شتاب/کاهش سرعت) را برای هر شفت در زمان واقعی محاسبه می کند. اگر این مقادیر از آستانه های پیکربندی شده فراتر رود، یک سفر راه اندازی می شود. محاسبه شتاب بر اساس تفاوت بین دو نمونه سرعت متوالی در یک پنجره زمانی قابل تنظیم (10-100 میلی ثانیه) است. تشخیص کاهش سرعت از یک آستانه ثابت 100٪ در ثانیه استفاده می کند. این عملکرد دینامیک غیرعادی توربین، مانند کاهش ناگهانی بار یا تشنج مکانیکی را ثبت می کند.
3. تشخیص قفل شفت LP
برای توربین های چند شفت، IS220PPROH1A تشخیص قفل شدن شفت LP را ارائه می دهد. اگر سرعت شفت HP بالاتر از آستانه حداقل سرعت باشد در حالی که سرعت شفت LP صفر باقی بماند، ماژول این را به عنوان یک ناهنجاری قفل شفت LP شناسایی می کند و یک سیگنال سفر تولید می کند. این عملکرد از آسیب تجهیزات ناشی از ناهماهنگی شفت جلوگیری می کند.
4. نظارت بر توقف اضطراری (E-Stop).
IS220PPROH1A سیگنال E-Stop را از برد ترمینال TREG یا TREA نظارت می کند. هنگامی که E-Stop فعال می شود، ماژول بلافاصله سیستم کنترل اصلی را متقاطع می کند و از روشن شدن رله های تریپ جلوگیری می کند. وضعیت E-Stop به صورت بلادرنگ از طریق سیگنالهای بازخورد (KESTOP#_Fdbk) گزارش میشود و اطمینان میدهد که سیستم در وضعیت ایمن باقی میماند.
5. تشخیص تفاوت سرعت
ماژول نرخ پالس محاسبه شده خود (RPM) را با سیگنال سرعت (Speed1) ارائه شده توسط سیستم کنترل اصلی مقایسه می کند. اگر اختلاف از یک آستانه تعیین شده (بر اساس درصدی از سرعت نامی) برای سه دوره نمونه متوالی فراتر رود، یک سفر اختلاف سرعت آغاز می شود. این عملکرد خرابی سیگنال سرعت کنترل اصلی یا ناهنجاری های ارتباطی را تشخیص می دهد.
6. دیده بان کنترل اصلی و نظارت بر ارتباطات
IS220PPROH1A یک سیگنال 'ضربان قلب دستگاه' را از کنترل کننده اصلی از طریق IONet دریافت می کند. اگر هیچ بهروزرسانی ضربان قلب برای پنج فریم داده متوالی شناسایی نشود، از دست دادن ارتباط کنترل اصلی تعیین میشود که باعث ایجاد یک سفر نگهبان میشود. به طور همزمان، ماژول وضعیت همگام سازی فریم اترنت را نظارت می کند. خطاهای ثابت تعداد فریم نیز باعث ایجاد یک اقدام محافظتی می شود.
7. عملکرد بررسی همگام سازی (K25A)
IS220PPROH1A از بررسی همگام سازی بین ژنراتور و گذرگاه ابزار پشتیبانی می کند. این ماژول ولتاژ، فرکانس، زاویه فاز و لغزش را بر اساس دو ورودی PT (سمت ژنراتور و سمت باس) محاسبه می کند. هنگامی که همه پارامترها در پنجره های تنظیم شده قرار دارند (به عنوان مثال، اختلاف فرکانس ≤ 0.27 هرتز، اختلاف فاز ≤ 10 درجه) و سیگنال مجوز همگام سازی (SynCk_Perm) فعال است، رله K25A را انرژی می دهد و اجازه می دهد تا قطع کننده مدار بسته شود. این تابع همچنین شامل منطق بای پس بسته شدن اتوبوس مرده است.
8. سروو کنترل رله خودکشی (K4CL)
در سیستمهای کنترل سیمپلکس، IS220PPROH1A میتواند رله K4CL را هدایت کند تا دریچههای سوخت یا دریچههای بخار بسته شوند. این عملکرد معمولاً در طول تستهای سرعت بیش از حد آنلاین غیرفعال میشود تا از فعالسازی ناخواسته جلوگیری شود.
9. سفر و صرفه جویی در خروجی های رله
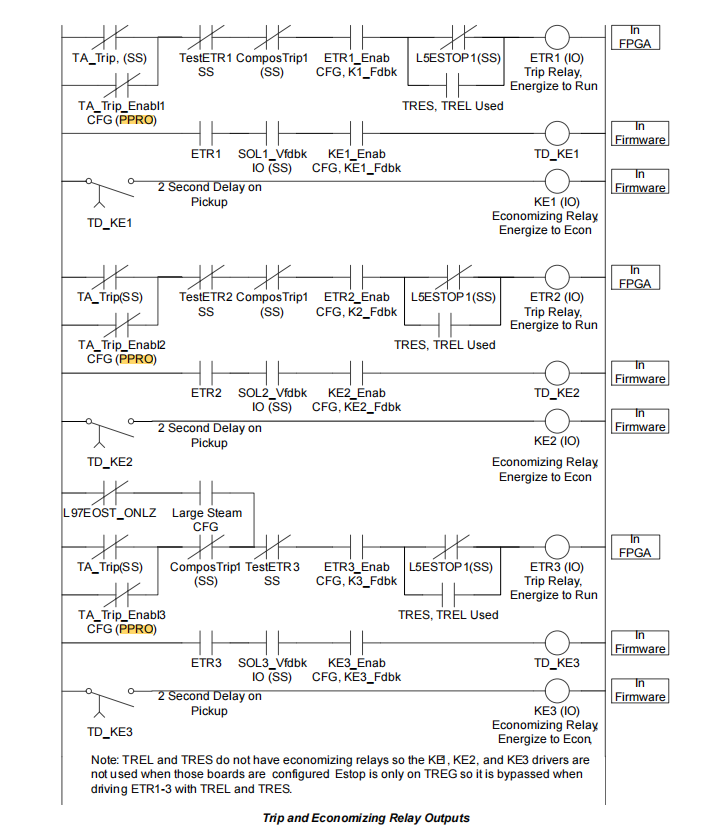
این ماژول سه فرمان درایو رله سفر اضطراری (ETR1-ETR3) را ارائه می دهد و از کنترل سه رله اقتصادی (KE1-KE3) پشتیبانی می کند. رله های صرفه جویی برای ایجاد مقاومت سری در مسیر سیم پیچ برقی تریپ پس از وانت، کاهش جریان نگهدارنده و افزایش عمر دستگاه استفاده می شوند.
10. خود تشخیصی و نشان دادن وضعیت
IS220PPROH1A دارای ویژگی های خود تشخیصی جامع است، از جمله:
خودآزمایی روشن: رم، حافظه فلش، پورت های اترنت و سایر سخت افزارها را بررسی می کند.
نظارت بر منبع تغذیه: به طور مداوم وضعیت منبع تغذیه داخلی را نظارت می کند.
بررسی جریان بازخورد: سازگاری در مدارهای درایو رله را تأیید می کند.
بررسی تطبیق سخت افزار: سازگاری بین برد ترمینال، برد اکتساب و برد پردازنده را با هم اشتباه می کند.
پنل جلویی دارای شش نشانگر LED است که وضعیت Run Status، E-Stop، Overspeed، Watchdog، Sync و Option را نشان می دهد. یک حالت LED چرخشی نیز می تواند پیکربندی شود، که یک نشانه بصری از وضعیت همگام سازی زمان سیستم در یک مجموعه TMR ارائه می دهد.
اصل کار توضیح داده شد
منطق حفاظتی IS220PPROH1A مبتنی بر همکاری مدارهای سخت افزاری، منطق قابل برنامه ریزی و سیستم عامل است. اصل کار آن از سه جنبه توضیح داده شده است: معماری سیستم، جریان سیگنال و پردازش منطقی.
1. معماری سیستم و جریان سیگنال
ماژول IS220PPROH1A مستقیماً به برد ترمینال SPRO، TPROH#C یا TREA متصل می شود و داده ها را از طریق یک اتصال پین DC-62 مبادله می کند. سیگنالهای سرعت سنسورهای MPU قبل از ورود به کانالهای ورودی نرخ پالس ماژول توسط برد ترمینال تنظیم میشوند. سیگنال های ولتاژ PT به کانال های ورودی آنالوگ ماژول یا از طریق یک مدار توزیع فن دار (TPRO) یا مستقیم (SPRO) وارد می شوند.
در داخل، برد پردازنده BPPB الگوریتمهای حفاظتی را اجرا میکند، در حالی که برد برنامه اختصاصی (BPRO) منطق سطح سختافزار، مانند مقایسه سرعت بیش از حد سختافزار و رانندگی رله را مدیریت میکند. تمام سیگنال های ورودی برای تصمیم گیری های منطقی توسط سیستم عامل دیجیتالی شده و پردازش می شوند. سیگنالهای خروجی از طریق مدارهای درایور رله، سلونوئیدهای سفر را کنترل میکنند. ماژول داده های Signal Space را با سیستم کنترل اصلی از طریق IONet برای نظارت بر وضعیت و پیکربندی پارامتر مبادله می کند.
2. اصل حفاظت از سرعت بیش از حد
تشخیص بیش از حد سخت افزار به طور کامل در منطق قابل برنامه ریزی و دور زدن پردازنده اجرا می شود. سیگنال پالس سرعت با استفاده از پارامتر PRScale به RPM تبدیل می شود و با OSHW_Setpoint از پیش تعیین شده مقایسه می شود. اگر دو دوره دور متوالی سرعت بیش از حد را نشان دهد، یک سیگنال تریپ سخت افزاری (OS#_HW_Trip) فعال می شود. این مسیر دارای واکنش سریع و بسیار قوی است و به عنوان آخرین خط دفاعی سیستم عمل می کند.
تشخیص سرعت بیش از حد سفتافزار بر اساس مقدار سرعت محاسبهشده توسط پردازنده است که از تنظیم پویای تنظیم و حالتهای تست پشتیبانی میکند. کاربران می توانند آستانه را در زمان واقعی از طریق پارامترهای فضای سیگنال (به عنوان مثال، OS#_Setpoint) تغییر دهند. سفتافزار همچنین از عملکرد «پیشبینی سفر» برای برنامههای توربین بخار پشتیبانی میکند، که به صورت پویا نقطه تنظیم بیش از حد سرعت را بر اساس بار تنظیم میکند.
3. سیگنال سفر منطق ترکیب
تمام سیگنال های سفر تولید شده توسط عملکردهای حفاظتی (مانند سرعت بیش از حد، شتاب، توقف E-Stop، مهلت زمانی نگهبان) در یک سیگنال سفر ترکیبی (ComposTrip1) ترکیب می شوند. این سیگنال قبل از به حرکت درآوردن رله های سفر، تحت منطق رأی گیری (2 از 3 در یک سیستم TMR) قرار می گیرد. منطق سفر به مسیرهای مستقیم (به عنوان مثال، سرعت بیش از حد سختافزار و ورودیهای تماس مستقیم)، که برای اطمینان از عملکرد حتی در صورت خرابی پردازنده، سیستمافزار را دور میزنند، و مسیرهای شرطی، که به ارزیابیهای سلامت ارتباطات بستگی دارد، تقسیم میشود.
4. همگام سازی الگوریتم بررسی
تابع بررسی همگام سازی از تکنیک فاز قفل شده (PLL) برای ردیابی فاز ولتاژ و فرکانس ژنراتور و گذرگاه در زمان واقعی استفاده می کند. ماژول محاسبه می کند:
اختلاف ولتاژ (GenVoltsDiff)
تفاوت فرکانس (GenFreqDiff)
تفاوت زاویه فاز (GenPhaseDiff)
هنگامی که همه پارامترها در محدوده های پیکربندی شده خود هستند و سیگنال SyncCheck_Perm درست است، ماژول سیگنال L25A_Cmd را برای فعال کردن رله K25A خروجی می دهد. اگر حالت دور زدن (SynCk_ByPass) فعال باشد، بسته شدن در شرایط اتوبوس مرده مجاز است.
5. ارتباط و مکانیسم نظارت
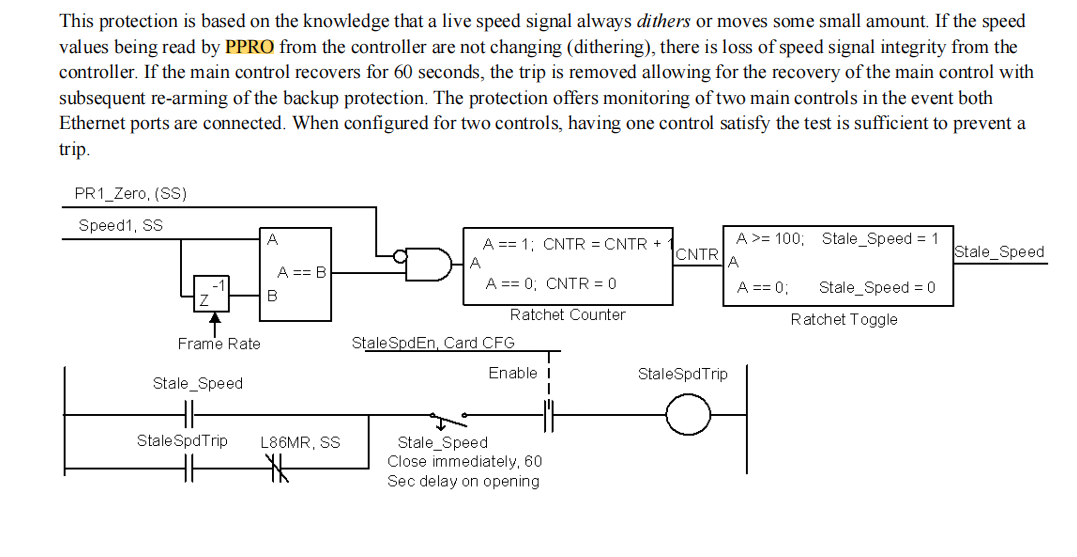
IS220PPROH1A ارتباط خود را با کنترل کننده اصلی از طریق IONet حفظ می کند و سیگنال ضربان قلب را در هر فریم به روز می کند. اگر ارتباط قطع شود، شمارنده نگهبان افزایش می یابد و در نهایت باعث شروع یک سفر می شود. ماژول همچنین ویژگی 'دیگر' سیگنال سرعت کنترل اصلی را کنترل می کند: اگر مقدار سرعت برای چندین فریم متوالی بدون تغییر بماند، به عنوان 'Stale Speed' در نظر گرفته می شود که باعث ایجاد یک عمل حفاظتی می شود. این مکانیسمها تضمین میکنند که سیستم پشتیبان میتواند به سرعت ناهنجاریهای کنترل اصلی را شناسایی کرده و عملکردهای حفاظتی را به عهده بگیرد.
6. کنترل رله و بازخورد
فرمان درایو رله سفر (ETR) توسط سیگنال تریپ مرکب و سیگنال فعال تعیین می شود. ماژول به طور همزمان سیگنال های بازخورد رله (K#_Fdbk) و ولتاژ شیر برقی (SOL#_Vfdbk) را نظارت می کند تا مطمئن شود که حالت فرمان با وضعیت واقعی مطابقت دارد. اگر یک مغایرت تشخیص داده شود، یک هشدار تشخیصی ایجاد می شود (به عنوان مثال، آلارم 69-71).